_1781323769239_0_d9le.png)
安全雷达防误启动:协作机器人危险区防撞应用案例
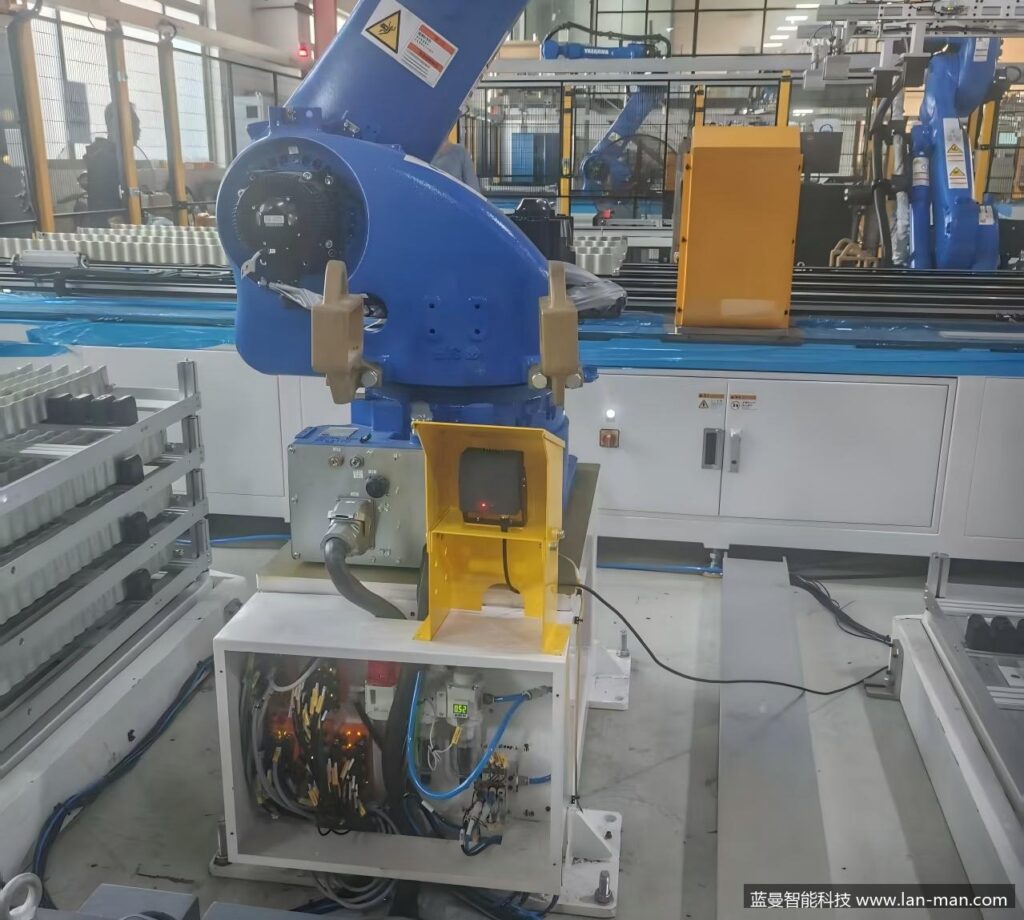
客户背景:协作机器人工作站的隔离困境
客户是一处自动化生产车间,现场布置多台协作机器人工作站,用于工件上下料、搬运等重复作业。每台机器人外围都用铁栅栏围成封闭区域,出入门配有安全门锁——这是工业现场最常见的机械隔离方案,目的是防止人员在机器人运行时误入。
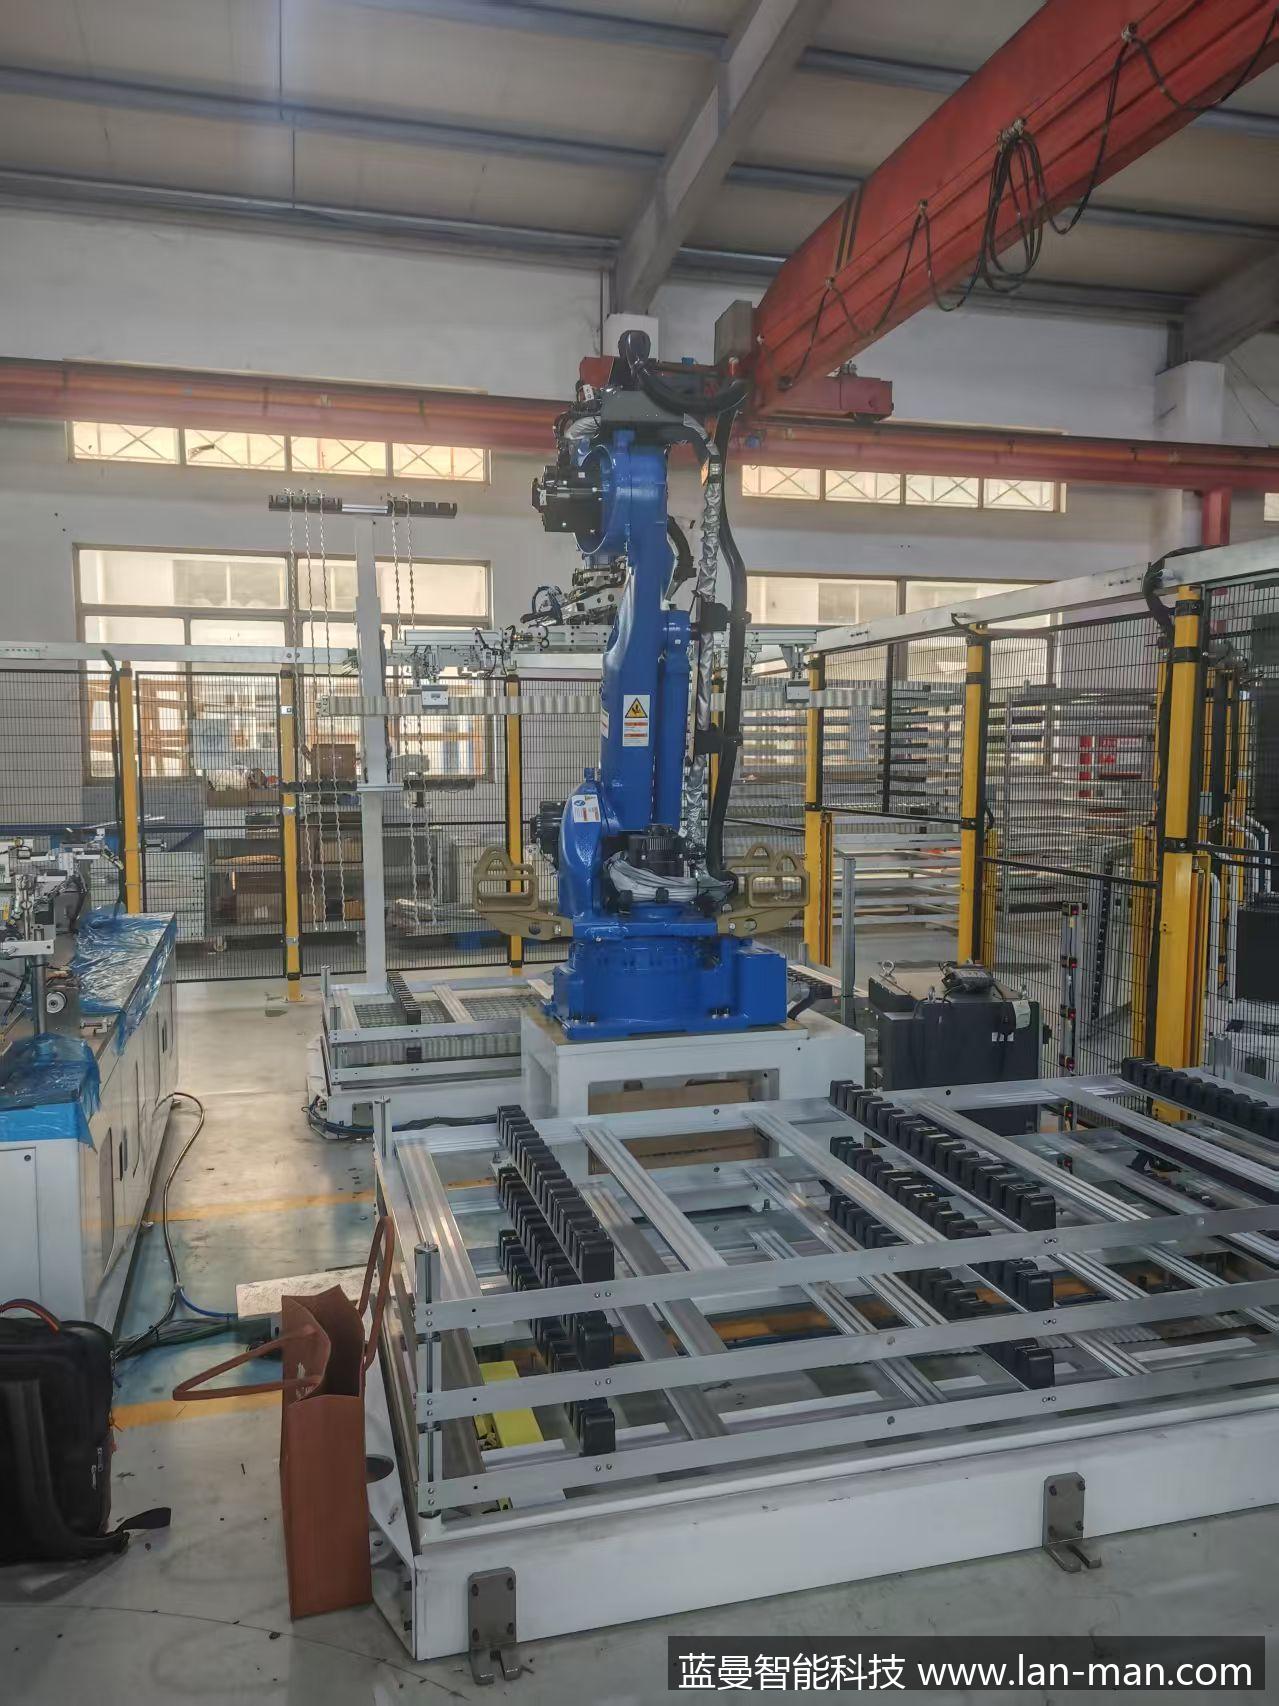
但实际运行中,车间更担心的是另一种情况:设备停机维护后,操作工可能还在栅栏内部,或者门锁在内部被误操作。铁栅栏和门锁本身并不能“看见”里面有没有人,一旦此时设备启动,风险并没有被真正消除。
原方案问题:围栏门锁只能管“进出”,不管“有没有人在里面”
原方案的核心逻辑是“准入控制”:门关着、锁锁着,人员就无法进入危险区。这个逻辑在正常运行时有效,但它有一个明显盲区——它无法确认危险区域内部在启动瞬间是否有人。
现场常见的问题包括:维护结束后人员未及时撤出;门锁被绕过或内部误操作;多人协同作业时沟通不到位。这些问题不是靠加高栅栏或换一把更复杂的锁能解决的。只要启动前没有一次“区域内是否有人”的主动确认,隐患就还在。
改造方案:安全雷达把“存在检测”补上
关键能力:安全雷达防误启动的工作链路
协作机器人启动前与运行中,蓝曼 LMS 安全雷达持续扫描预设危险区域。一旦识别到人体(动态目标),立即通过继电器或 IO-Link 输出停机信号;机器人控制系统在收到信号后,停止或禁止启动,实现“有人即停、无人才动”的安全雷达防误启动逻辑。
改造思路是在危险区域增加一层“存在检测”:用安全雷达实时扫描工作区,识别危险区内是否有人,再把这个信号接入设备的安全联锁回路。只要报警区内有人员,设备就无法启动。
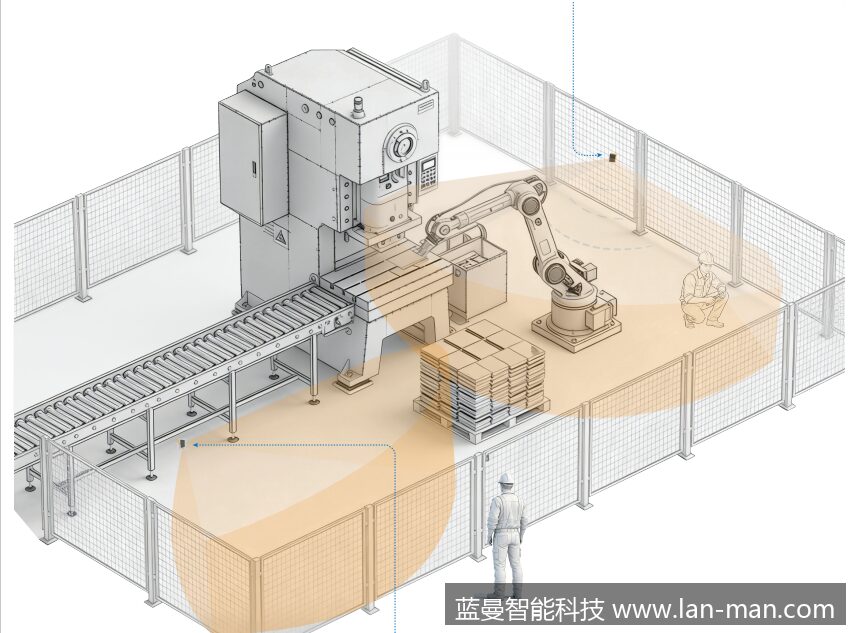
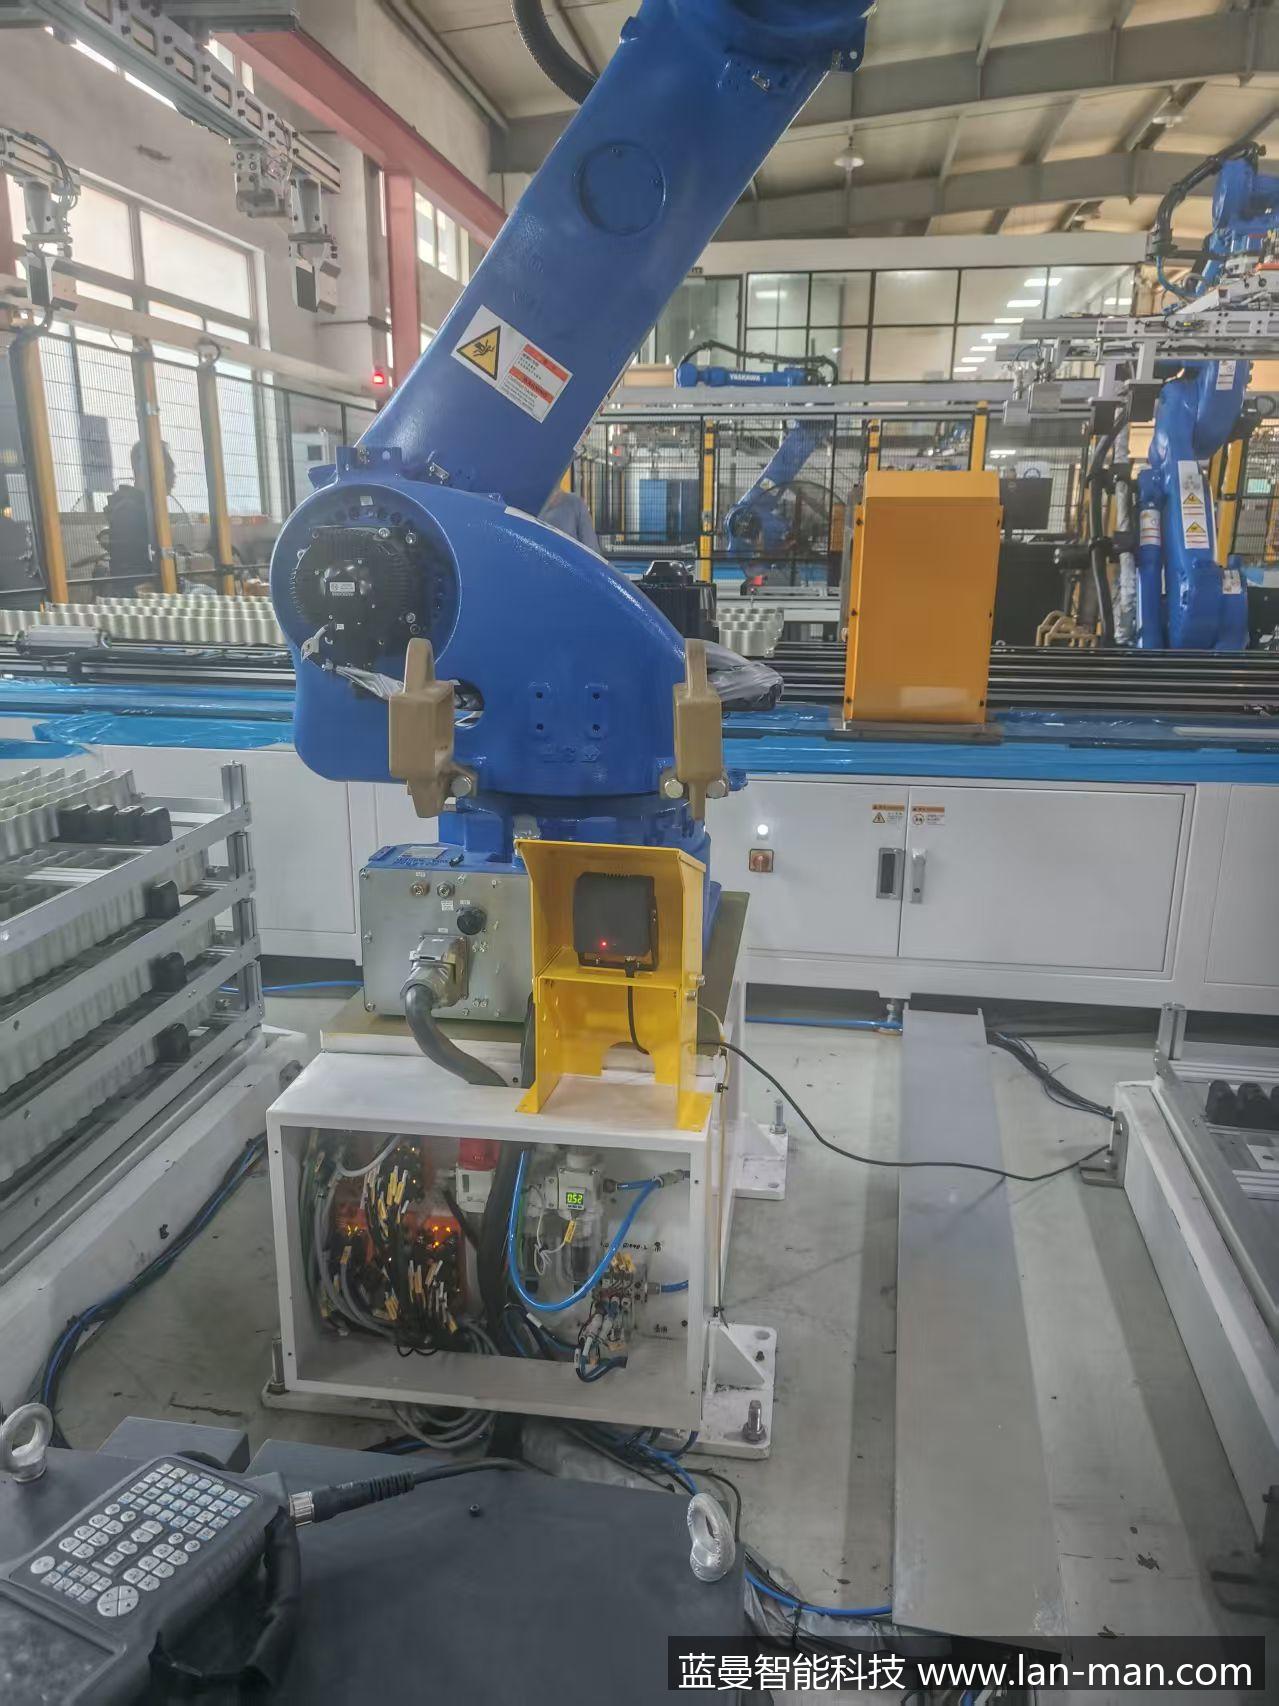
本方案选用蓝曼 LMS 安全雷达,工作在 81GHz 毫米波频段(FMCW 调频连续波)。雷达对进入报警区的人员建立跟踪航迹,一旦有人即输出报警继电器信号。通过配套软件可把机器人本体、夹具等固定区域“扣除”,或只筛选动目标报警,从根本上避免把设备当成人员误停。2 路继电器输出(报警 / 预警)直接接入 PLC 或安全继电器,参与启动许可联锁:报警区有人 = 禁止启动;区域内无人 = 才允许启动。
| 工作频率 | 81GHz(FMCW 调频连续波) |
| 探测半径 | 6 m |
| 覆盖范围 | 水平 120° / 垂直 30° |
| 响应时间 | ≤100 ms |
| 防护等级 | IP67 |
| 输出接口 | 2 路继电器(报警 / 预警)+ RS485 |
| 供电 | 24VDC |
| 工作温度 | -30~60℃ |
| 对比项 | 改造前(铁栅栏+安全门锁) | 改造后(蓝曼 LMS 安全雷达) |
|---|---|---|
| 防护逻辑 | 准入控制,防止外部人员进入 | 存在检测,确认区域内是否有人 |
| 盲区 | 人员已在内侧时无法识别 | 对人员建跟踪航迹,进入报警区即报警 |
| 启动前确认 | 依赖人工巡检或挂牌 | 自动扫描,报警区有人即禁止启动 |
| 固定物干扰 | — | 可扣除固定区域 / 只筛选动目标,不误停 |
| 探测性能 | — | 81GHz 毫米波,6m 半径,水平 120°,响应 ≤100ms |
| 输出与防护 | 门锁机械信号 | 2 路继电器 + RS485,IP67,-30~60℃ |
实施效果:从“人查”变成“雷达查”
加装 LMS 后,设备启动前不再需要人工进围栏确认一遍。系统自动扫描危险区,确认报警区内无人才能启动,操作步骤更简洁,也减少了因人为疏忽导致的误启动风险。
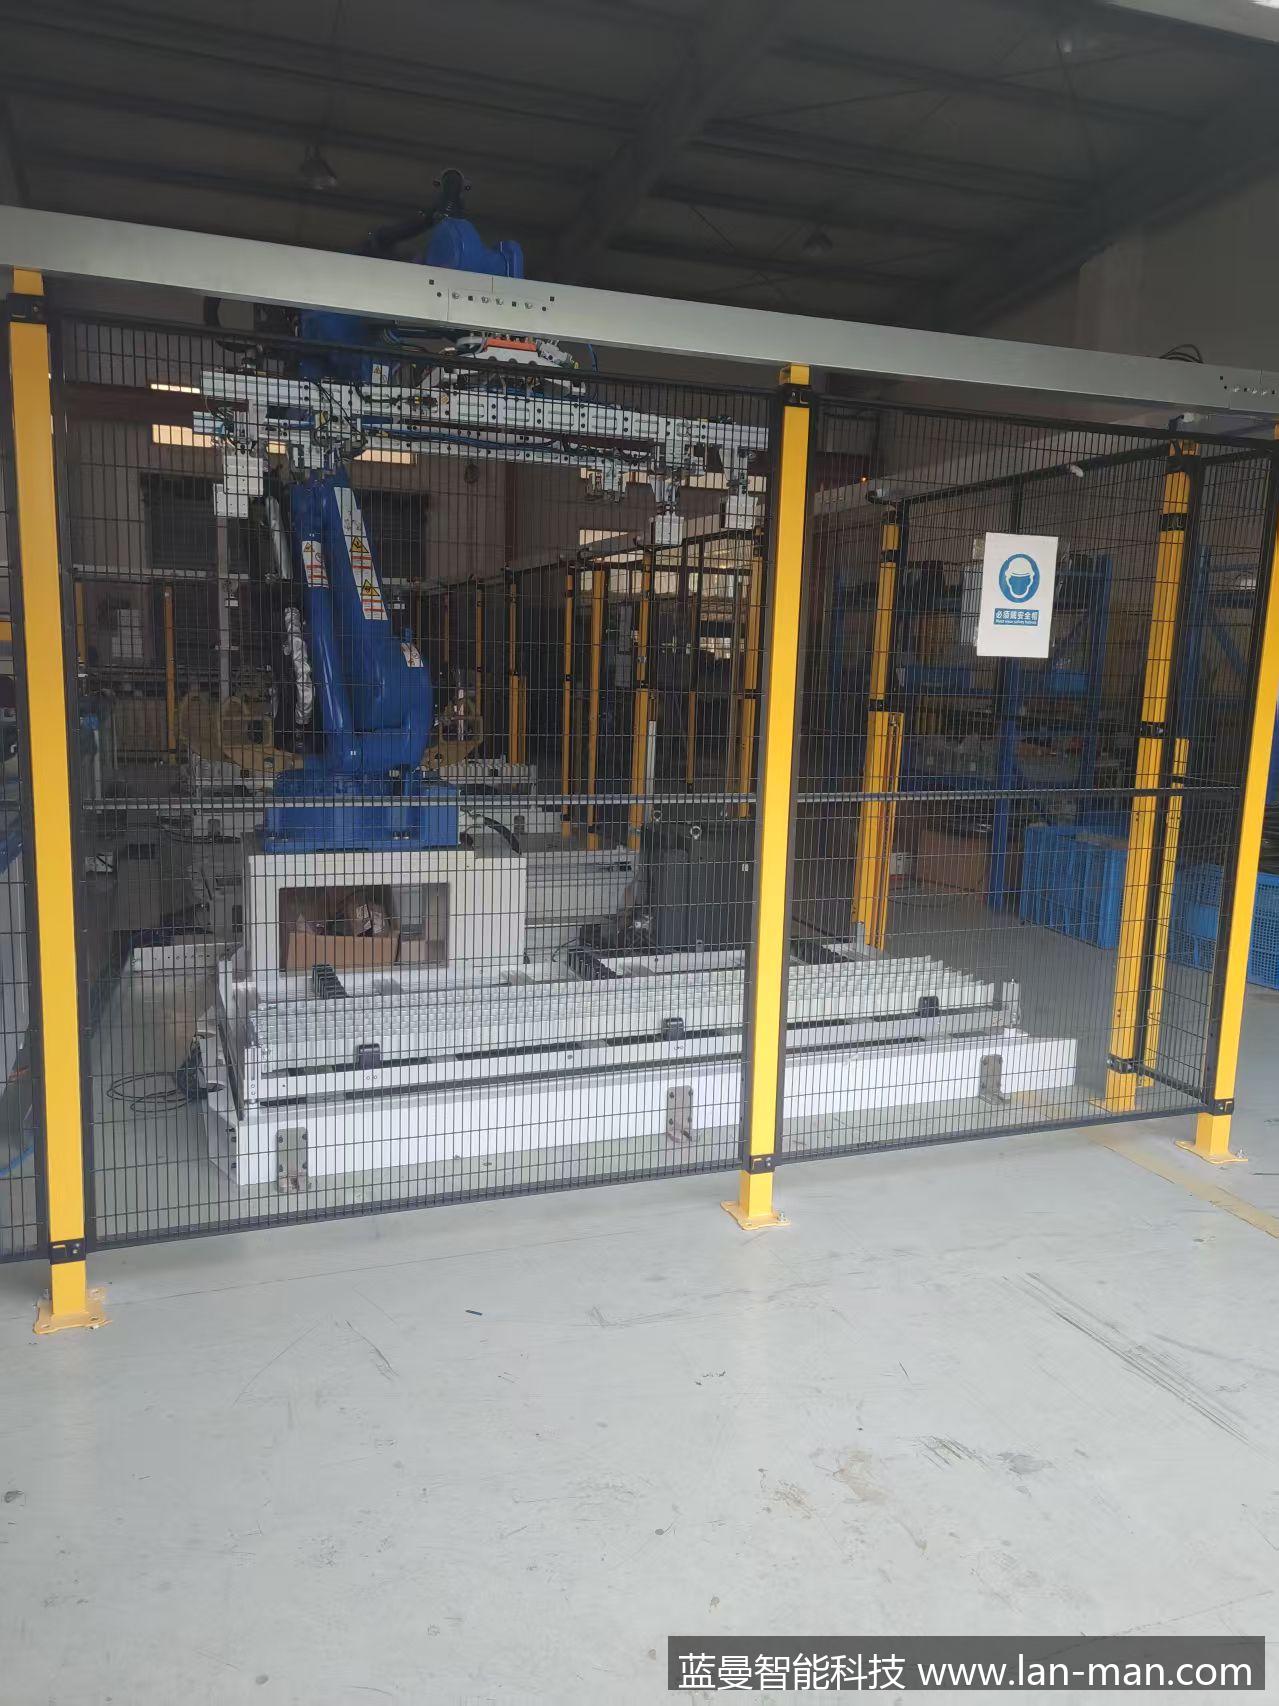
LMS 探测半径 6 米、水平覆盖 120°,响应时间 ≤100ms、防护等级 IP67,适配 -30~60℃ 工业环境,可直接在产线周边长期运行。客户反馈,改造后最直观的变化是:开机流程更规范,人员知道没离开危险区设备就不会动,安全意识也提高了。(相关安全标准参见ISO 10218:协作机器人安全)
适用范围:这类方案适合谁
适合用安全雷达做存在检测的工况包括:有物理围栏的协作机器人工作站、自动化设备危险区、需要启动前人员清场的工位。这些场景共同点是:区域内必须无人才能启动,而单纯依赖门锁或人工确认不够可靠。类似“雷达替代传统传感器、解决老方案测不准”的思路,我们在其他场景也已落地,例如天车防撞雷达替代激光的案例、注塑机色粉罐用雷达替代电容式接近开关的案例。
不太适合的情况也有:完全开放、无遮挡的大空间,人员可能从任意方向进入,单台雷达覆盖困难;或者区域内金属结构密集、产生大量杂波反射,会干扰雷达判断。这类场景需要多台雷达组网或配合安全光栅等其他设备。(危险区域防护体系可参考Industrial safety 维基百科词条)
常见问题
Q1:安全雷达怎么判断危险区里有没有人?
雷达传感器对进入报警区的人员建立跟踪航迹,通过毫米波识别人体移动与存在。即使人员静止站立,呼吸和肢体微动也足以被识别,比单纯依赖红外或视觉更稳。
Q2:安全雷达会不会被机器人本体误判成人?
不会。安全雷达传感器 支持两种办法排除固定物:一是在软件里把机器人、夹具所在区域“扣除”;二是只筛选动目标报警,静止设备不产生信号。固定设备不会触发停机。
Q3:铁栅栏和安全雷达需要同时保留吗?
建议同时保留。铁栅栏负责物理隔离和视觉警示,雷达负责启动前的存在检测,两者是互补关系,不是替代关系。
Q4:这种方案能不能用于没有围栏的开放区域?
开放区域需要多台雷达组网或配合安全光栅、地面感应线圈等设备使用,单台雷达(6m 半径、120° 覆盖)一般只覆盖有明确边界的封闭区域。
Q5:雷达怎么接原有设备?
雷达提供 2 路继电器输出(报警 / 预警),不挑机器人品牌,只要设备控制系统支持安全联锁输入即可接入 PLC 或安全继电器。
关于蓝曼
蓝曼智能科技(无锡)有限公司长期做工业雷达传感器的选型与应用,LMS 是其中的安全区域扫描雷达产品线,更多型号见蓝曼安全雷达产品介绍。一句话概括这类传感器的特点:传感器界的 X 光机——能看穿非金属外壳,测到里面真正要测的东西。如果你正在被机器人工作站的人员安全问题困扰,可以把现场情况发给我们,帮你判断 LMS 是否合适。