喷涂设备误启动怎么解决:维护后人员滞留在喷涂线内,用雷达确认无人再启动
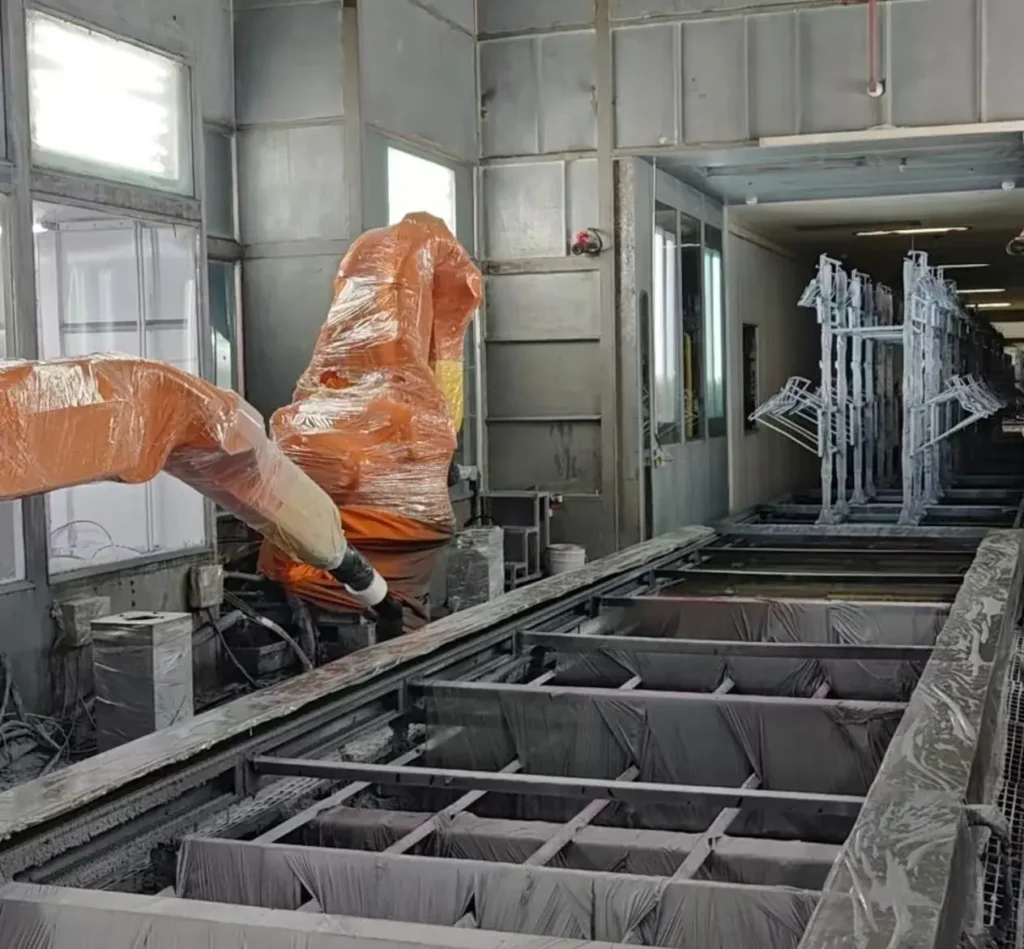
喷涂线的喷房里有持续弥漫的漆雾、溶剂蒸气、排风气流、定期冲洗和温湿度波动。这个环境对传感器不友好,多数人员检测手段装上去之后会陆续失效。本项目要解决的是喷涂设备误启动:检修、清理、换色结束后人员滞留在喷房内,门锁复位,外部按下启动。传统的传感器再喷房环境下都存在无法长期工作的问题,可用的方案收窄到非光学探测这一类,最终选用蓝曼毫米波雷达对区域做人员存在检测,信号接入启动许可回路。
一、客户背景:喷房环境恶劣,检修清房是高频动作
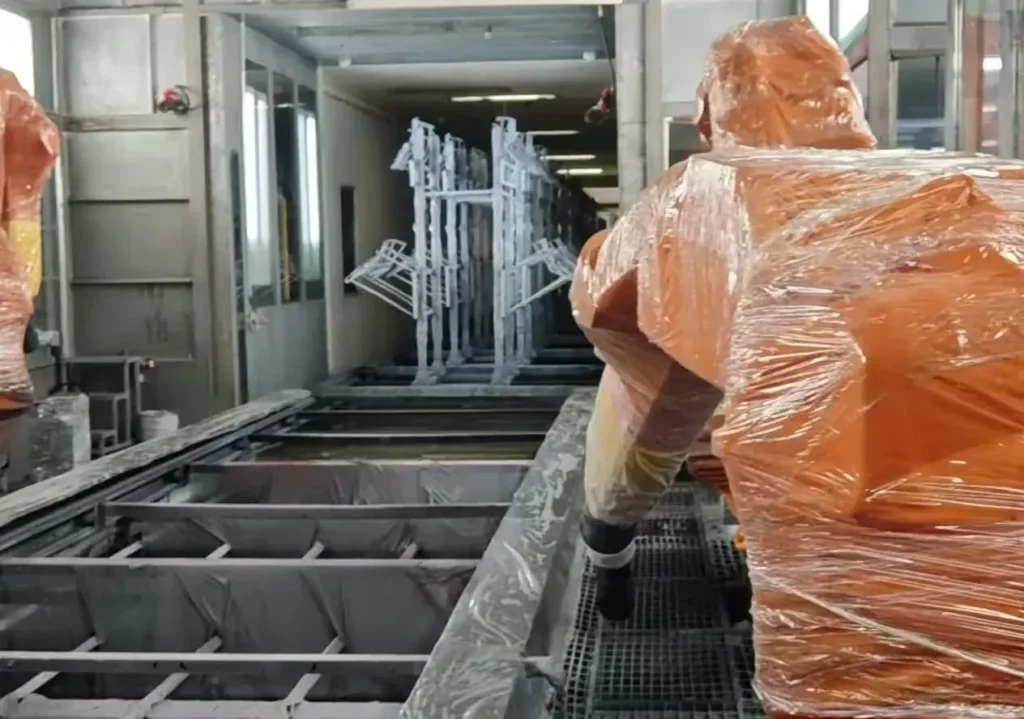
汽车零部件的喷涂线,工件经输送链进出喷房,喷房内布置10台喷涂机器人,负责喷涂。
喷房内的环境条件:
- 漆雾:喷涂过程中持续产生,漆雾随排风流动,在房内壁、设备表面和传感器窗口上持续沉积
- 溶剂蒸气:浓度随喷涂时段变化,排风持续运行
- 粉尘与漆渣:工件表面落尘,水帘与格栅上沉积漆渣
- 排风与气动气流:排风机和喷枪的气动动作在房内形成持续气流
- 湿度与冲洗:水帘柜附近湿度较高,地面与格栅定期冲洗
- 温度:喷房内温度高,邻近固化炉的位置更高
进出喷房的是保全和清理人员,负责按启动按钮的是产线操作工,两拨人不在同一个位置。清理人员从哪一侧门进去、什么时候出来,操作工只能靠门口的情况判断。
二、原方案问题:常规类检测手段在喷房里逐一失效
改造前,现场靠进出喷房的安全门锁防止检修时被启动。门开则联锁断开,设备无法启动,这道措施在正常运行阶段有效。它的作用范围是”人能不能进去”,不包括”里面还有没有人”:作业结束关门上锁后,联锁回路立即恢复,系统无法区分人已经出来了和人还在里面。
为了补上”里面有没有人”这一层,现场和厂家先后考虑过多种检测手段,在喷房环境下都存在无法长期工作的问题。
三、改造方案:改用不依赖光学通道的毫米波雷达
雷达传感器靠电磁波回波判断目标,工作方式与其他传感器都不同,在喷房环境下能持续工作的原因有四点。
- 不依赖透光窗口。雷达不需要光学镜面保持洁净才能工作,天线罩是一层平面塑料件,不承担”让光通过”的功能,表面附着物对探测的影响远小于对光学窗口的影响。
- 传播不受气流和温湿度影响。电磁波的传播不依赖空气介质的密度和流动状态,排风、喷枪气流、房内温湿度波动都不会改变测距结果。这是与超声波方案最关键的区别。
- 能穿过漆雾和粉尘。漆雾与粉尘颗粒的尺度远小于人体目标,回波强度低,设备按回波强度设阈值后可以把人员从背景中区分出来;探测不依赖可见光,房内光线明暗不影响结果。
布点方式:按人员作业段分段布置。
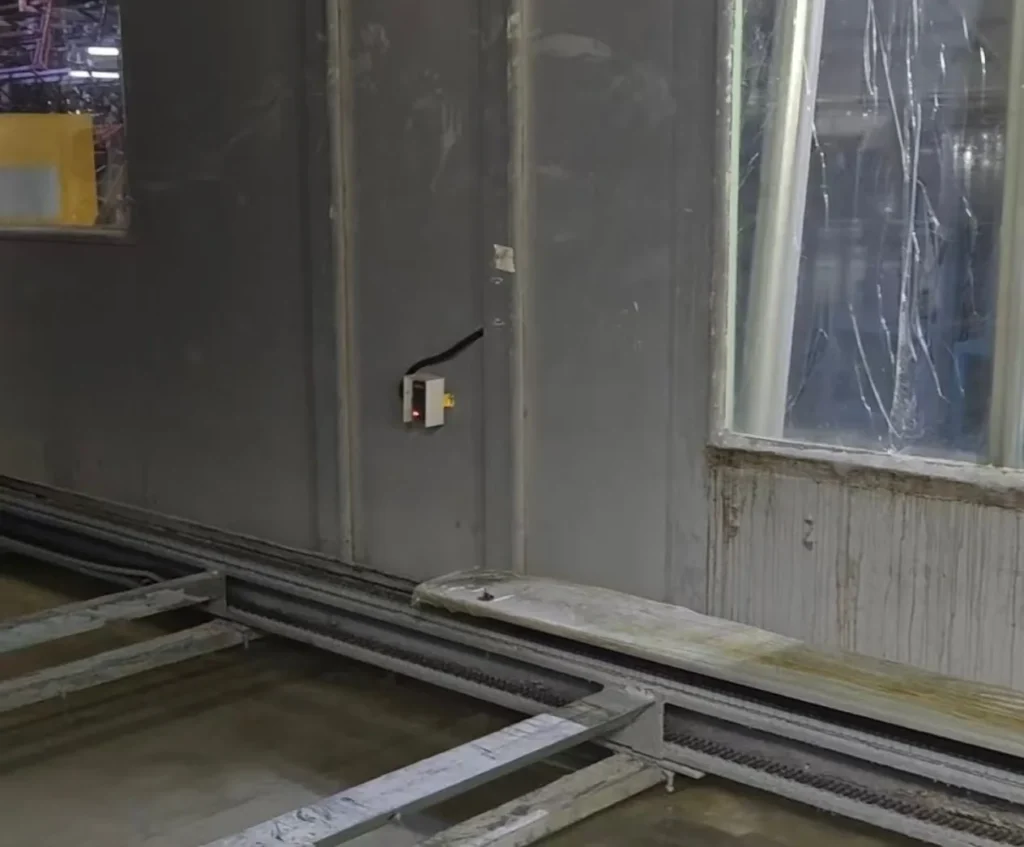
喷涂线是长条形,单台雷达不覆盖全线。做法是把产线上人员可能进房作业的段位划分出来,每一段配 1 台雷达,探测面朝下覆盖这一段的地面与格栅区域。本项目共布置12台,覆盖12个作业段。
四、实施效果:投运1个月,误启动 0 次
- 传感器更换:投运1个月内无传感器损坏或更换记录;
- 维护:每7天检查一次探头隔离窗,无其他维护动作
- 门锁复位后:仍需人员撤出才放行,不再出现”以为人走了”的判断